¶ ADU560-用户手册
¶ V1.0.0-20260721
¶ 1 产品介绍
ADU560 系列工业AI边缘计算机基于NVIDIA Jetson Thor 计算平台设计开发,Thor T4000/T5000模组能够提供高达1200/2070 TFLOPS算力,内置WIFI通信模组及可选配的5G通信模组与SSD硬盘,支持至多8路GMSL相机接入,支持两路工业以太网(5GbE + 2.5GbE)、RS232、RS485、CAN、USB等接口,支持常见传感器、外设接入。
ADU560采用SoC+MCU 双架构设计,以紧凑化机身集成丰富外设接口,是复杂具身智能系统的高性能边缘计算平台,可深度满足人形机器人、轮式机器人、低速无人车、工业智能装备等研发与落地需求,为具身智能算法研究、设备制造提供高算力、易拓展的硬件支撑,实现边缘端 AI 环境感知、智能决策、自主控制、多维度智能监控等核心应用。
系统搭载 Ubuntu 操作系统,深度适配 NVIDIA Jetson Thor T5000 计算平台,依托 Blackwell GPU 卓越算力,可高效运行生成式 AI、计算机视觉与深度学习模型,在边缘端实现强劲的智能处理能力。平台内置完善的开发 SDK 工具包,多核 CPU 支持多任务并行与大规模数据处理,助力客户快速完成二次开发与算法高效部署迭代,大幅提升开发效率。

¶ 1.1 型号定义
|
序号 |
型号 |
说明 |
|---|---|---|
|
1 |
ADU560-A01 |
Thor T4000,1200TFLOPS,5GbE、2.5GbE以太网,WIFI |
|
2 |
ADU560-A01-S01 |
Thor T4000,1200TFLOPS,5GbE、2.5GbE以太网,WIFI,5G |
|
3 |
ADU560-B01 |
Thor T5000,2070TFLOPS,5GbE、2.5GbE以太网,WIFI |
|
4 |
ADU560-B01-S01 |
Thor T5000,2070TFLOPS,5GbE、2.5GbE以太网,WIFI,5G |
¶ 1.2 主要参数
|
序号 |
项目 |
ADU560-A01 |
ADU560-B01 |
|---|---|---|---|
|
1 |
AI Performance |
1200 TFLOPS (FP4 — 稀疏) |
2070 TFLOPS (FP4 — 稀疏) |
|
2 |
GPU |
NVIDIA Blackwell architecture GPU with 1536 cores featuring 5th-generation Tensor Cores |
NVIDIA Blackwell architecture GPU with 2560 cores featuring 5th-generation Tensor Cores |
|
3 |
CPU |
12-core Arm® Neoverse®-V3AE |
14-core Arm® Neoverse®-V3AE |
|
4 |
Memory |
64GB 256-Bit LPDDR5X,273GB/s |
128GB 256-Bit LPDDR5X,273GB/s |
|
5 |
Storage |
64GB eMMC 5.1 |
64GB eMMC 5.1 |
|
6 |
DL Accelerator |
2x NVDLA v2.0,最大频率1.4GHz |
2x NVDLA v2.0,最大频率1.6GHz |
|
7 |
Vision Accelerator |
1 个 PVA v3 |
|
|
8 |
MCU |
STC8H1K24(8051) |
|
|
9 |
OS |
Linux (Ubuntu 24.04.4) |
|
¶ 1.3 可选功能模块
|
序号 |
功能 |
说明 |
配置 |
|---|---|---|---|
|
1. |
5G模块 |
M.2 B Key |
选配 |
|
2. |
SSD硬盘 |
M.2 NVMe,容量可选 |
选配 |
¶ 1.4 产品配件
|
序号 |
名称 |
数量 |
说明 |
|---|---|---|---|
|
1. |
20Pin PCI1连接线 |
1条 |
ADU560 20PIN连接线,一端锦凌电子:JL15EDGKNH-35010B01,另一端散线,线长500mm |
|
2. |
20Pin PCI2连接线 |
1条 |
ADU560 20PIN连接线,一端锦凌电子:JL15EDGKNH-35010B01,另一端散线,线长500mm |
|
3. |
GMSL摄像头线 |
2条 |
一端林积为FKJCS0X223(水蓝色Z扣),另一端4*林积为FKJCS0X282 水蓝色Z扣,线长600mm(选配) |
|
4. |
WIFI天线 |
2条 |
Fakra公头3M背胶,线长3m(选配) |
|
5. |
5G天线 |
1条 |
4*Fakra母头,线长2m,3M背胶(选配) |
|
6. |
适配电源转接线 |
1条 |
150W,19V/7.89A,接口DC5.5 X 2.5(选配) |
|
注:摄像头线、天线为选配件 |
|||
¶ 2 软件介绍
¶ 2.1 系统镜像
NVIDIA JetPack 6.3 适配 Jetson AGX Thor(T5000)正式生产级系统版本,专为 T5000 Blackwell 架构计算模组提供完整功能迭代与性能优化。内置 Jetson Linux 38.4.x(Linux 内核 6.6 系列),底层基于 Ubuntu 24.04 LTS 根文件系统,搭载新一代 UEFI 安全引导程序,搭配 OP-TEE 可信执行环境,支持 MIG GPU 虚拟化、大模型边缘部署、多路高速传感器实时处理等 Thor 平台专属硬件特性。
¶ 2.2 预装软件库
JetPack 内置全套适配 Blackwell 架构的加速开发库,覆盖 AI 推理、通用 GPU 计算、多媒体编解码、机器视觉全场景开发:
- TensorRT、cuDNN:面向 Blackwell 架构深度优化,提供 FP4/FP8 Transformer 专用加速,用于大模型、深度学习推理高性能部署;
- CUDA:全新 Blackwell 架构专用 CUDA 工具链,支持 MIG GPU 切分、零拷贝内存、通用 GPU 并行计算开发;
- Multimedia API(Jetson 多媒体 API):适配 Thor 多路 GMSL、8K 硬编解码硬件引擎,用于多相机采集、视频流处理应用;
- VPI、OpenCV:硬件加速视觉计算库,充分调用平台 PVA、VIC、ISP 视觉加速单元,完成图像预处理、特征检测、立体视觉算法。
¶ 2.3 官方示例工程
JetPack自带一些演示示例,存放在文件系统中,并且可以被编译。
|
JetPack 组件 |
文件系统路径说明 |
|---|---|
|
CUDA |
需手动拉取:https://github.com/NVIDIA/cuda-samples,适配 Blackwell 新硬件特性 |
|
TensorRT |
|
|
cuDNN |
|
|
VPI |
|
|
|
|
|
Jetson Multimedia API |
|
¶ 2.4 开发工具
JetPack 提供完整开发、调试、性能分析、功耗优化工具链,分为板端本地工具与 Linux 主机远端调试工具两类,适配 T5000 AGX Thor 平台功耗监控、GPU 算力分析、机器人实时调度调优场景。
核心配套工具包含:jtop、tegrastats、jetson_clocks、nvpmodel、Nsight Compute、Nsight Systems、Isaac Sim 等。
完整工具清单与使用说明参考官方文档:https://docs.nvidia.com/jetson/jetpack/introduction/index.html#devtools
¶ 3 快速开始
¶ 3.1 开机
¶ 3.1.1 准备
开机启动前,需确认以下事项:
- l 确认输入电源为DC24V± 20%
- l 连接布谷鸟科技提供的电源
- l 连接所需的接口连接线、HDMI显示器等配件
- l 检查一切连接正常后,开机上电
¶ 3.1.2 登录
密码:nvidia
¶ 3.2 设备配置
¶ 3.2.1 确认系统软件版本
系统上电,打开命令行终端,输入:
$ uname -a #查看系统版本¶ 3.2.2 查看系统信息
$ jtop #正常运行后,查看相关信息
¶ 3.2.3 功率模式
¶ 3.2.3.1 功率模式说明
设备有多种功率模式,可以通过点击“桌面右上角的NVIDIA绿色标志→Power mode→MODE ID ”进行变更,更改后可能需要重启设备。

也可采用命令行调整:
#查看设备现在的模式
$ sudo nvpmodel -q# 设定为某一模式
$ sudo nvpmodel -m <MODE ID>
|
MODE ID |
MODE NAME |
|---|---|
|
0 |
MAXN |
|
1 |
120W |
|
2 |
90W |
|
3 |
70W |
|
MAXN |
0 |
无预设持续功耗上限(实验模式) |
CPU/GPU/VI/PVA 全部放开最大频率,无硬性功耗封顶;负载拉高时功耗可冲到接近 130W 模组极限;但过热 / 功耗超标会触发硬件降频。 |
|
120W |
1 |
持续功耗预算 120W |
锁模组持续功耗上限 120W,允许短时峰值;CPU/GPU 跑满标称最高频率(GPU 最高 1.574GHz,CPU 最高 2.6GHz),长期高负载基本不会持续撞功耗墙。 |
|
90W |
2 |
持续功耗预算 90W |
功耗池收缩;重负载下 CPU/GPU 会受限,长时间高算力任务更容易触发功耗节流降频。 |
|
70W |
3 |
持续功耗预算 70W |
最低标准功耗模式;适合轻量化任务;大模型、多路 AI 推理会明显受限,负载上来后频繁降频。 |
注:性能参数后续可能会更新更多链接。
¶ 3.2.3.2 获取最佳表现
通过固定CPU/GPU/EMC时钟频率为当前功率模式下的最大值(不降频),获取在当前模式下的最佳表现,可通过如下命令实现:
$ sudo jetson_clocks注意:长时间运行在最大频率下,可能会造成温度升高,影响元器件寿命。
查看jetson_clocks当前设置详细信息:
$ sudo jetson_clocks --show¶ 3.3 安装业务软件
ADU560基于 NVIDIA Jetson Thor 计算平台,支持 NVIDIA 发布的相关 AI工具或软件。用户可基于平台,自行开发和部署所需的业务软件,如物体检测、图像处理、路线规划等。
注:当安装的软件或存储的文件位于内部存储,且占据较大空间时,请及时留意剩余空间(可通过“df -h”命令查看),当剩余空间不足时,可能会使系统工作不正常,如开机不能进入系统,造成数据丢失等。
¶ 3.4 应用程序开机自启动
本节介绍基于 rc-local.service 配置开机自启动脚本,设备预装 Ubuntu 24.04.4 LTS。
rc-local 服务在系统所有基础服务、网络、硬件驱动加载完成后执行自定义脚本,适合启动 CAN 配置、PPS 测试工具、业务应用等后台程序。Ubuntu24.04 默认预装 rc-local.service,仅需手动创建 /etc/rc.local。
1)创建/etc/rc.local
开机自启动脚本一般放在这个文件中,但是系统默认没有这个文件,需要用户创建。
$ sudo vi /etc/rc.local //创建并编辑rc.local文件
$ sudo chmod +x /etc/rc.local //增加权限rc.local文件内容:
#!/bin/sh
echo “rc.local is working” > /home/cookoo/rclocaltest.log其中,第一行必须添加。echo行内容为脚本验证用。用户可自行添加其它内容。
重启,验证是否有包含“rc.local is working”内容的/home/cookoo/rclocaltest.log的文件。
2)查看rc-local服务状态:
$ systemctl status rc-local.service #查看rc-local服务状态

active (running):服务正常运行
failed:查看日志定位脚本语法 / 权限问题:journalctl -u rc-local
¶ 3.5 获取日志文件
可从/var/log和/var/crash目录下,获取完整log文件。
¶ 3.6 关机
因ADU560为上电自启动,所以需要关机时,在保存数据、退出程序后,关机。
命令行方式
$ sudo poweroff¶ 3.7 便携显示屏推荐
由于市场上便携显示器品牌众多,且良莠不齐。为了避免用户在调试过程中遇到不必要的麻烦,我们把推荐型号列举如下。
|
品牌 |
型号说明 |
|---|---|
|
Eimio |
刷新率:60Hz |
¶ 4 接口使用
¶ 4.1 ETH接口

¶ 4.1.1 接口说明
1)硬件连接方法:
- l 确认千兆以太网端口位置
- l 确认使用RJ45网线
- l 插入需要使用的千兆以太网网卡
- l 用RJ45通过交换机或者直接连接路由器使用
2)设备节点映射关系
网口对应名称如下表所示:
|
物理接口名称 |
网口配置名称 |
出厂配置 |
备注 |
|---|---|---|---|
|
ETH0 |
eth0 |
DHCP自动获取 |
5GbE |
|
ETH1 |
eth1 |
DHCP自动获取 |
2.5GbE |
¶ 4.1.2 测试以太网状态
1. 测试是否可以自动获取IP
配置为DHCP时,插入网线,使用ifconfig命令查询对应网口是否可以看到IP,或在桌面右上方网络配置处查看。
2. 测试是否可以ping通
方法一:可ping通网关,即可按ctrl +c退出。
注:测试例程的网关地址为192.168.0.1,这个需查看测试环境的网关地址。
方法二:可ping通www.baidu.com(联网状态),即可按ctrl +c退出。
¶ 4.2 无线局域网(Wi-Fi)
¶ 4.2.1 Wi-Fi 连接与使用
使用前需安装好Wi-Fi 天线。
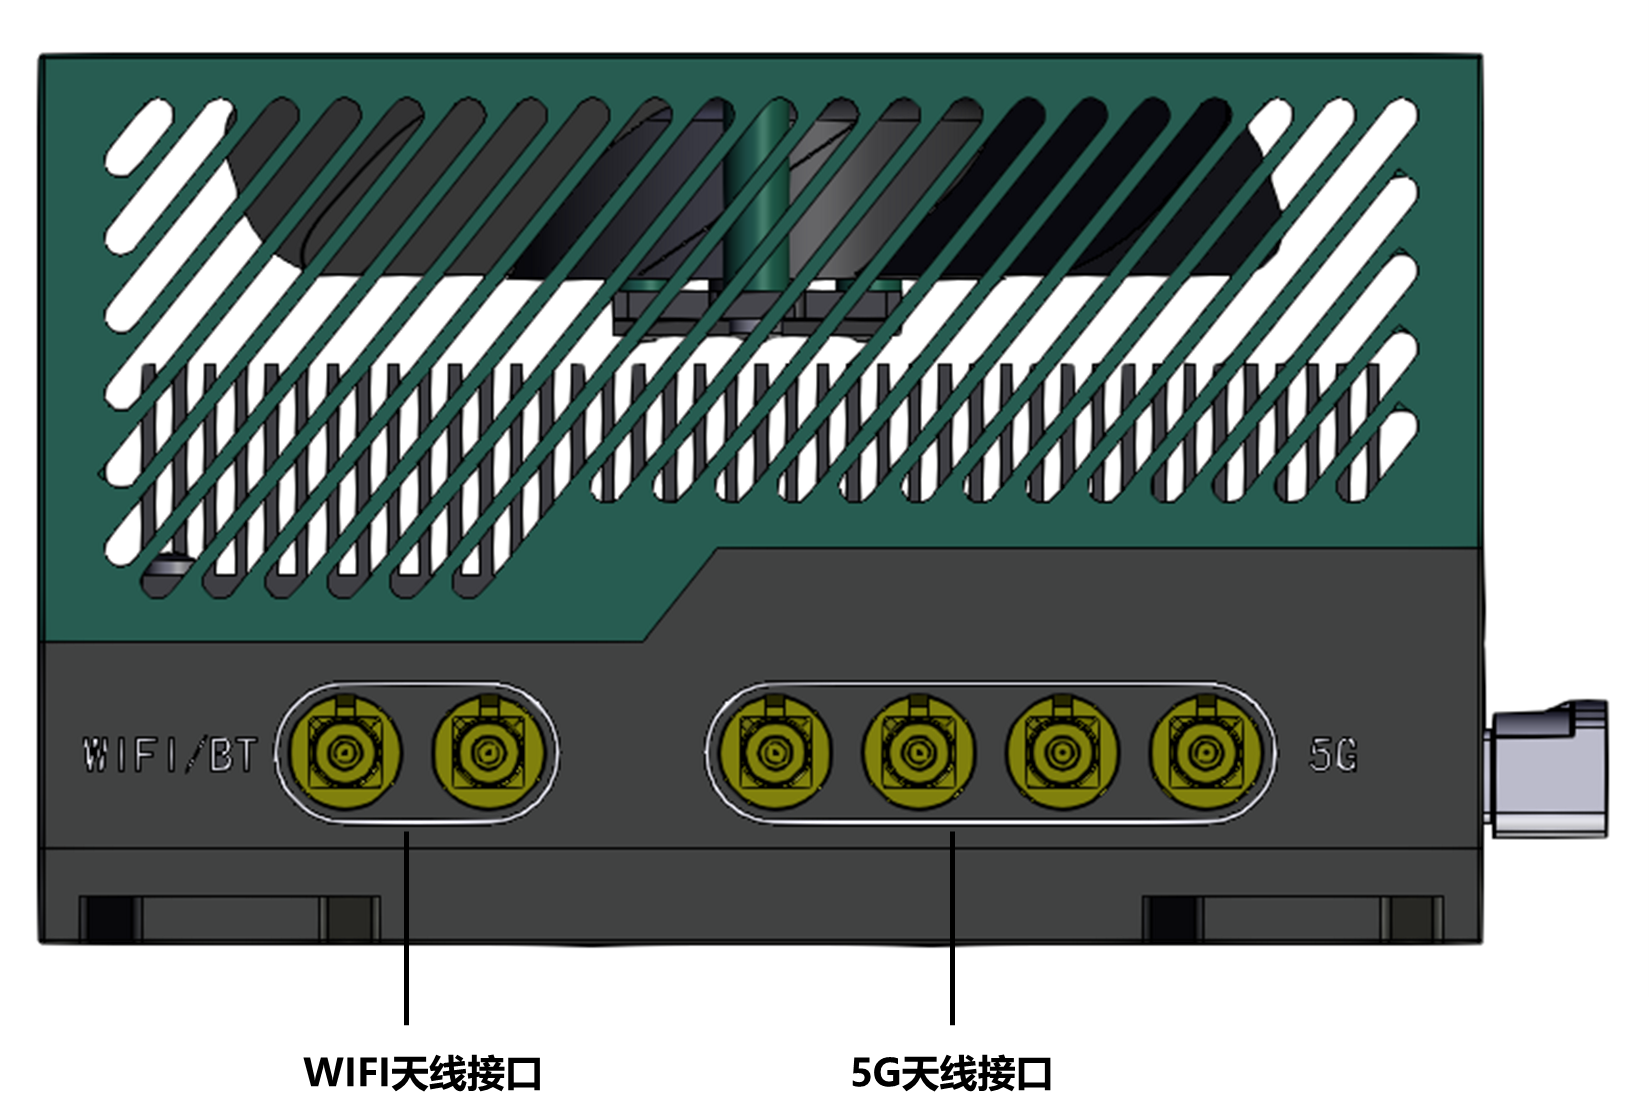
如需将设备配置为Wi-Fi热点,进入并点击Setting——Wi-Fi——

(右上方)——Turn On Wi-Fi Hotspot...,在弹出的对话框中输入名称和密码,点击Turn On,即可看到设置的Wi-Fi热点连接后测试是否可以ping通。

¶ 4.2.2 AP模式配置
如需将设备配置为Wi-Fi热点,进入并点击Settings——Wi-Fi——
(右上方)——Turn On Wi-Fi Hotspot...,在弹出的对话框中输入名称和密码,点击Turn On,即可看到设置的Wi-Fi热点。
注:因Ubuntu系统bug,若Turn On Wi-Fi Hotspot...选项为灰色不可点击,可点击左侧Settings下的Network选项,再重新点击Wi-Fià
,即可点击Turn On Wi-Fi Hotspot...。
如需保存热点配置重启后依旧生效,可采用如下方法:
在命令行,切换到root权限,输入nm-connection-editor,在弹出的对话框中,点击+,选择Wi-Fi,点击Creat...,在弹出的对话框中进行相关配置后,点击Save即可,可参考下图。
注:Device内容,建议手动删除MAC地址,只保留wlan0,避免因MAC地址变化导致重启后配置失效。


¶ 4.3 移动通讯网5G(选配)
¶ 4.3.1 安装与使用
5G模组为可选配。支持选配型号为ADU560-A01-S01,ADU560-B01-S01。
下单前务必确认所选设备型号是否支持。
使用前需在断电情况下,接好5G天线、取下后面板插入5G Micro-SIM卡(SIM卡金属面朝向板上基座、缺口朝外,不支持热插拔),如下图所示。

5G功能出厂默认已配置完成,可直接使用连接网络。
开机自动拨号成功后,可用ifconfig命令看到usb0节点获取到了IP,如下图:

AT指令操作方法:
$ sudo busybox microcom -s 115200 /dev/ttyUSB2常见AT指令如下,更多AT配置信息,请查询5G模块AT命令手册。
ATE 1 //开启回显
ATI //查询型号ID及固件版本信息
AT+CPIN? //设备PIN管理
AT+QSIMSTAT? //SIM卡插拔状态上报
AT+QNWINFO //查询网络信息
AT+CGPADDR //查看PDP地址
¶ 4.4 SSD
ADU560配有SSD卡,容量可自行选择(不低于256G),SSD初始配置在出厂前已经完成,用户可以直接使用。
1)获取SSD名称,下例中为“nvme0n1”:
$ lsblk | grep nvme

2)格式化硬盘:
$ sudo mkfs.ext4 /dev/nvme0n13)修改fstab文件:
$ sudo vi /etc/fstab在打开的fstab文件的末尾增加一行:
/dev/nvme0n1 /data ext4 errors=remount-ro 0 0保存退出,重启系统:
$ sudo reboot步骤四:
设置SSD权限:
$ sudo chown -R cookoo:cookoo /data步骤五:
验证:
$ df -h若nvme0n1显示挂载在根目录下,则证明配置成功。

¶ 4.5 同步信号输入/输出接口
设备输入1路PPS信号,对应PCI1的PPS_IN_12V;
设备输出1路PPS信号,对应PCI1的PPS_OUT_12V。
1)前置工具安装:
$ sudo apt update
$ sudo apt install pps-tools gpiod libgpiod-dev2)查看系统 PPS 节点:
$ ls /dev/pps*
$ ls /sys/class/pps/
3)软件辅助测试:把 PPS_OUT_12V 接线回 PPS_IN_12V,自环测试:
$ sudo ppstest /dev/pps0能持续收到脉冲即表明收发通路全部正常
¶ 4.6 CAN接口(ADU560-B01 T5000系列独有)
¶ 4.6.1 CAN接口说明
ADU560共包含2路ARM CAN,CAN速率默认为500K,ARM CAN支持CAN FD定制开发。
|
线束标识 |
对应模块 |
Socket CAN |
cookoo SDK |
|---|---|---|---|
|
CAN0+- |
ARM |
can0 |
can0 |
|
CAN1+- |
ARM |
can1 |
can1 |
¶ 4.6.2 Socket CAN使用说明(CAN0~CAN1)
可以使用socket CAN独立配置ARM的2路CAN(CAN0和CAN1),方法如下:
测试前连接CAN收发器(对应PCI2接口CAN0+、CAN0-,CAN1+、CAN1-)。
配置时,请使用root账户。
1) 根据CAN总线和收发器的规格配置CAN控制器(出厂已完成默认配置)
# ip link set can0 type can bitrate 500000 dbitrate 1000000 berr-reporting on fd on
# ip link set can1 type can bitrate 500000 dbitrate 1000000 berr-reporting on fd on2) 更改tx队列长度为1000(长度可自定义,默认为10)
# ip link set can0 txqueuelen 1000
# ip link set can1 txqueuelen 10003) 启动CAN接口:
# ip link set up can0
# ip link set up can14) 查看配置信息:
$ ifconfig

5) 发送和接收验证
a)ADU560发送测试
发送:cansend can0 200#abcdabcd // CAN0连接
接收:CAN控制器查看接收数据b)ADU560接收测试
发送:使用CAN控制器给CAN0发送数据。
接收:candump can0

如上图所示。
¶ 4.7 UART接口
ADU560包含5路RS232,1路DEBUG和2路RS485,RS485由ARM直接控制。RS232、RS485的连接如下图所示。


|
名称 |
接口位置 |
所在节点 |
调试波特率 |
|---|---|---|---|
|
UART3 |
PCI1接口 |
DEBUG口 |
|
|
UART1 |
PCI1接口 |
/dev/ttyAMA9 |
115200 |
|
UART2 |
PCI1接口 |
/dev/ttyAMA10 |
115200 |
|
USB-UART2 |
PCI1接口 |
/dev/ ttyCH9344USB2 |
115200 |
|
USB-UART3 |
PCI1接口 |
/dev/ ttyCH9344USB3 |
115200 |
|
USB-UART4 |
PCI1接口 |
/dev/ ttyCH9344USB4 |
115200 |
|
USB-UART0 |
PCI2接口 |
/dev/ ttyCH9344USB0 |
115200 |
|
USB-UART1 |
PCI2接口 |
/dev/ ttyCH9344USB1 |
115200 |
串口收发数据验证(以USB-UART2串口为例):
# sudo chmod 777 /dev/ ttyCH9344USB2 #加权限
# sudo busybox microcom -s 115200 /dev/ ttyCH9344USB2 # 设备接收
# sudo stty -F /dev/ttyCH9344USB2 115200 #配置波特率115200
# sudo echo -en '123456' > /dev/ ttyCH9344USB2 # 设备发送¶ 4.8 GPIO接口
ADU560共4路IN/OUT,均与MCU直接连接。
|
引脚 |
PCI2接口名称 |
信号定义 |
接口说明 |
|---|---|---|---|
|
C1 |
GPIO_OUT0_12V |
GPIO602 |
/sys/class/gpio/PAL00 |
|
C3 |
GPIO_OUT1_12V |
GPIO535 |
/sys/class/gpio/PDD05 |
|
C5 |
GPIO_OUT2_12V |
GPIO538 |
/sys/class/gpio/PEE00 |
|
C7 |
GPIO_OUT3_12V |
GPIO537 |
/sys/class/gpio/PDD07 |
|
C9 |
VCC_GPIO |
GPIO电源 |
输出的4路IO电源 |
|
C11 |
GPIO_IN0_12V |
GPIO47 |
/sys/class/gpio/PAL01 |
|
C13 |
GPIO_IN1_12V |
GPIO64 |
/sys/class/gpio/PU01 |
|
C15 |
GPIO_IN2_12V |
GPIO56 |
/sys/class/gpio/PY07 |
|
C17 |
GPIO_IN3_12V |
GPIO65 |
/sys/class/gpio/PZ07 |
测试方法:
1)VCC-GPIO接入电源电压正极,负极接地;
电压表转到20V档位,正极接入OUT线端,用于测量电压输出,如GPIO_OUT0_12V,负极接地。
2)以GPIO0通道为例
$ gpioinfo 查看信息查看到gpio_out0节点PAL00对应gpiochip2,line=31
$ sudo gpioset gpiochip2 31=1 拉高电平可看到电压表数据
¶ 4.9 GMSL接口

¶ 4.9.1 视频测试
断电情况下,正确接入相机,上电开启终端,输入
vlc弹出VLC media player弹窗,点击“Media”-“Open Capture Device”,选择对应摄像头,点击“play”,摄像头正常打开

¶ 4.10 电源备份
¶ 4.10.1 功能规格
设计最长待机时间:730天
¶ 4.10.2 功能类型
电源规格:CR2032
¶ 4.10.3 功能说明
RTC电源备份功能
实时时钟(Real-time clock,RTC)是指可以像时钟一样输出实际时间的功能。
RTC电源备份功能,是指在主电源掉电时,RTC仍然可以工作。使得系统掉电,重新启动的时候,系统时间不会发生剧烈变化。
¶ 4.10.4 使用方法
RTC时间
确认系统时间设置
$ timedatectl
Local time: 一 2024-12-23 16:57:48 CST
Universal time: 一 2024-12-23 08:57:48 UTC
RTC time: 一 2024-12-23 08:57:49
Time zone: Asia/Shanghai (CST, +0800)
System clock synchronized: no
NTP service: inactive
RTC in local TZ: no时间
Local time: 按照Timezone,和UTC时间换算得到的时间
Universal time:也就是UTC时间,是Linux认为的当前格林威治标准时间。
RTC time: RTC时钟的UTC时间
¶ 4.10.5 功能验证
RTC电源备份
# 查看当前系统时间
timedatectl
#设备关机,放置一段时间(5分钟以上),关闭网络连接,断开GPS天线
#启动设备
#查看当前系统时间
timedatectl
#如果时间一致,则说明RTC电源备份正常工作¶ 5 系统功能
¶ 5.1 GMSL相机功能开发
¶ 5.1.1 使用V4L开发
V4L是linux内核的一部分,为视频设备提供统一接口。包括驱动程序、设备节点、V4L2库和应用程序,使客户能方便地与视频设备交互。V4L2库提供常用函数,支持视频捕获、处理和显示。
使用v4l-utils工具,验证对应的video口是否正常出图以及帧率是否正常
安装v4l-utils工具
$ sudo apt install v4l-utils根据相机的分辨率及插入位置,使用工具获取出图及帧率情况
#以video0 1920x1080分辨率相机为例
$ v4l2-ctl -d /dev/video4 --stream-mmap=3 --stream-count=300

保存图像,示例
$ v4l2-ctl -d /dev/video4 --stream-mmap=3 --stream-count=1 --stream-to=video0.yuyv¶ 5.1.2 支持相机型号
支持的GMSL相机型号包括:
- 森云-IMX390
- 森云-IMX490
- 森云-AR0233C
- 森云-AR0820
- 森云-0X08B
更多相机适配需求,详询布谷鸟技术支持团队。
¶ 5.2 运行Demo程序
用户可以通过下列入门样例了解产品的应用开发过程,同时验证环境配置的正确性。
¶ 5.2.1 安装CUDA
Thor使用Jetson Linux(SBSA 架构),CUDA 属于 JetPack 套件,不要使用 x86 PC 的 cuda runfile/deb包。
系统刷机完成后,NVIDIA 源一般已经预置;如果 apt 找不到包,先加载 L4T 源
$ sudo apt update
$ sudo apt install -y nvidia-l4t-apt-source
$ sudo apt update选择一:仅安装 CUDA Toolkit(编译、nvcc、头文件、库)
$ sudo apt update
$ sudo apt install -y nvidia-cuda nvidia-cuda-dev # CUDA runtime + 开发套件(nvcc编译器)选择二:完整 JetPack(CUDA+cuDNN+TensorRT+OpenCV 等全套 SDK)
$ sudo apt update
$ sudo apt install -y nvidia-jetpack
配置环境变量
# 写入bashrc
$ echo 'export PATH=/usr/local/cuda/bin:$PATH' >> ~/.bashrc
$ echo 'export LD_LIBRARY_PATH=/usr/local/cuda/lib64:$LD_LIBRARY_PATH' >> ~/.bashrc
$ echo 'export CUDA_HOME=/usr/local/cuda' >> ~/.bashrc
# 立即生效
$ source ~/.bashrc验证安装是否成功
$ nvcc -V # 查看nvcc版本
$ nvidia-smi # 查看GPU驱动信息(确认GPU识别正常)¶ 5.2.2 跑个魔方模拟的例子
CUDA sample下载后可以装在 /usr/local/cuda-12.6,在终端中输入:
$ cd /usr/local/cuda-12.6/samples/5_Domain_Specific/marchingCubes
$ sudo apt-get install libglu-dev freeglut3-dev #安装相关库
$ sudo make #编译
$ ./ marchingCubes # 结果如下图$ sudo make #编译
$ ./ oceanFFT # 结果如下图
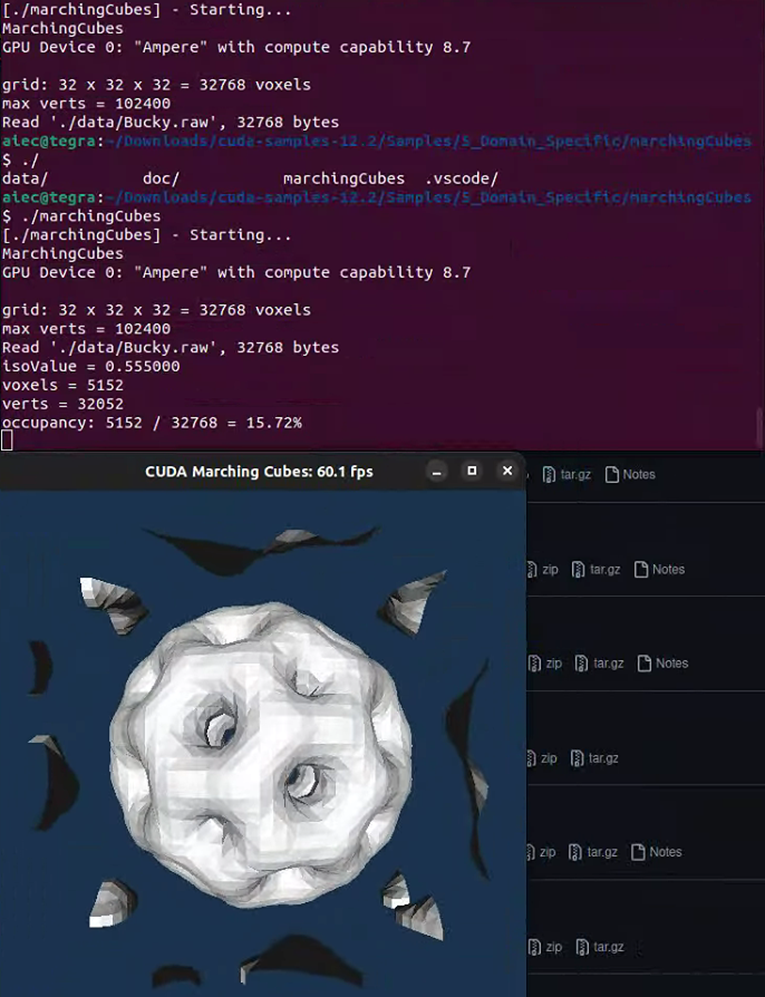
¶ 5.2.3 CUDA的设备属性
在终端里输入:
$ cd /usr/local/cuda-12.6/samples/1_Utilities/deviceQuery
$ sudo make
$ ./deviceQuery # 结果如下图
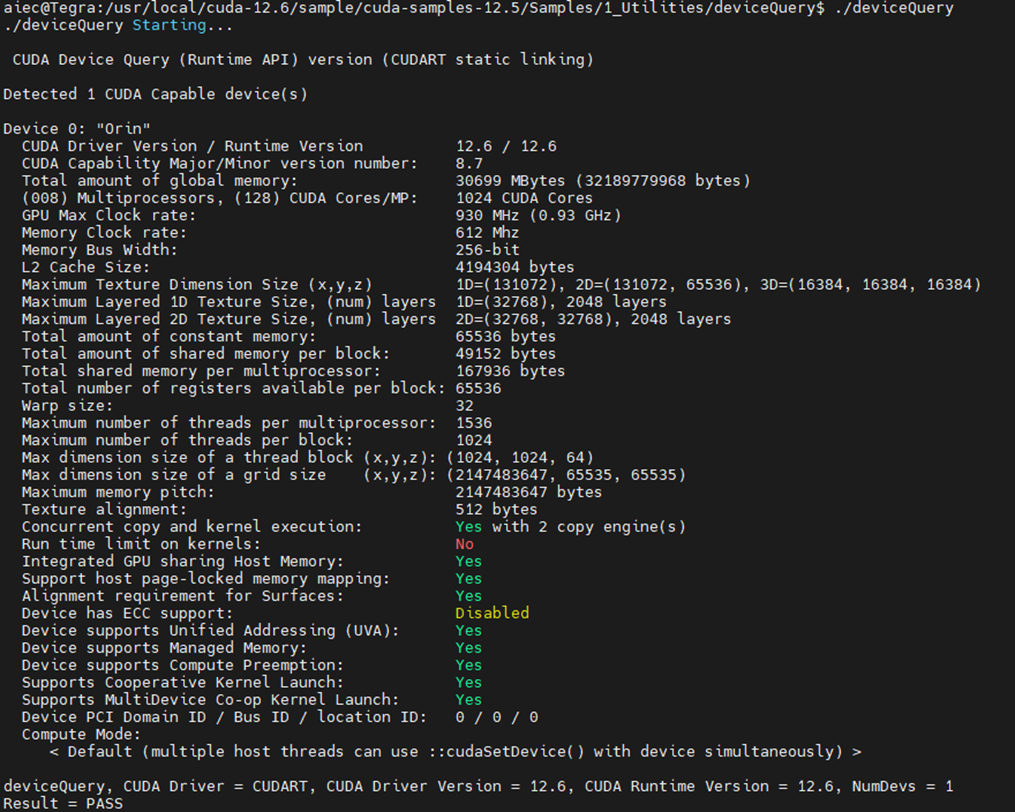
¶ 5.2.4 GPU和CPU性能对比例程
在终端里输入:
$ cd /usr/local/cuda-12.6/samples/5_Simulations/nbody
$ sudo apt-get install libglu-dev freeglut3-dev #安装相关库
$ sudo make #编译
$ ./nbody --help# 显示参数选择
$ ./nbody# 用 GPU 执行,如下图左(黄框内显示性能)
$ ./nbody -cpu# 用 CPU 执行,如下图右(黄框内显示性能)

¶ 5.2.5 给车辆加框
在multimedia API的sample中运行backend demo,在终端中输入:
$ cd /usr/src/jetson_multimedia_api/samples/backend
$ sudo make #编译
#配置命令,可通过./backend –h查询
$ ./backend 1 /usr/src/jetson_multimedia_api/data/Video/sample_outdoor_car_1080p_10fps.h264 H264 --trt-deployfile /usr/src/jetson_multimedia_api/data/Model/GoogleNet_one_class/GoogleNet_modified_oneClass_halfHD.prototxt --trt-modelfile /usr/src/jetson_multimedia_api/data/Model/GoogleNet_one_class/GoogleNet_modified_oneClass_halfHD.caffemodel --trt-mode 1 --trt-proc-interval 1 -fps 10等待片刻,显示车辆加框视频:


¶ 5.2.6 一个TensorRT的例程
系统随机跑出的手写符号以及TensorRT预测结果。
$ cd /usr/src/tensorrt/samples
$ sudo make #编译所有的 samples,执行档存在 ../bin 目录
$ cd ../bin #可任意执行本目录下执行档
$ ./sample_mnist #下图为系统随机跑出的手写符号以及TensorRT预测结果


¶ 6 常见问题
- l 设备无法开机/无法进入系统
确认电源线是否正确连接,电压是否正确,电源功率预留是否足够。
保证存储空间有足够的余量。
确认指示灯状态,可尝试ssh连接。
- l 开机后,设备无网络
首先明确使用何种网络连接:以太网、4G/5G或Wi-Fi 。
- n 以太网
确认网线是否连接牢固;
检查网络配置。
- n 5G
确认Micro-SIM卡已激活、可用;
确认Micro-SIM卡安装正确;
确认5G天线已连接;
通过命令查看是否获取IP和信号强度。
- n Wi-Fi
确认Wi-Fi 天线已安装;
确认已接入Wi-Fi网络,且网络可用。